Pokazywanie postów oznaczonych etykietą onstepx. Pokaż wszystkie posty

czwartek, 18 stycznia 2024

Podłączenie wyciągu Crayford GSO RC-6 (Ritchey-Chretien) do OnStepX


    Kupiłem teleskop GSO Ritchey-Chretien RC-6. Teleskop jest w wersji DeltaOptical. Ponieważ będę go wieszał na na montażu CG5 (EQ5) z napędem OnStepX, muszę podłączyć ustawianie ostrości również do sterownika. W GSO RC6 jest focuser Crayford z mikroruchami w wersji bez otworów montażowych, pozwalających łatwo przykręcić silniczek Nema17. Obejrzałem różne rozwiązania w Internecie, ale mnie nie przekonały. Postanowiłem zaprojektować własną podstawkę pod silniczek i przy okazji nauczyć się programu FreeCAD.

    Zbudowałem model z tektury i podkładek, który pozwolił mi poznać potrzebne odległości, pochylenia i przeszkody. Zastosowałem popularny u nas silnik 17HS4023, bo taki miałem pod ręką i pasek 154mm. Jednym z najważniejszych założeń był mały rozmiar. Chciałem by silnik jak najmniej odstawał od wyciągu, tak by nie trzeba było go demontować w czasie transportu. Efekt poniżej.

Modelowanie mocowania Nema17

    Od razu wyszło, ze silnik jest nadal za wysoki. Wtedy odkryłem na Aliexpress silniczek trochę mniejszy od Nema17, choć z rozkładem śrub Nema17: 17HS08-1004S. Mała moc nie przeszkadza, bo napędzam pokrętło mikroruchów, które chodzi bardzo lekko. Zastosowałem też krótszy pasek 150mm.


    Zaprojektowana przeze mnie podstawka jest minimalistyczna. Śruby silnika wkręca się od spodu (trzeba zastosować trochę dłuższe). Całość mocuje się do wyciągu za pomocą opasek zaciskowych (trytytek). Warto znaleźć takie, które dają się wielokrotnie zaciskać. Pasek zębaty najlepiej 150mm przy zębatce 16 zębów. Pasek powinien mieć luz. Dzięki temu łatwo go można zdjąć i używać fokusera klasycznie. 


    Nie rozwiązałem jeszcze problemu kabelka. Gniazdo od strony silnika to JST-ZH o odległości między pinami 1,50mm, liczba pinów 11. Kabel dostarczony z silnikiem ma 40cm. Trochę mało jeśli sterownik będzie mocowany do statywu teleskopu. W Polsce nie znalazłem takich wtyczek. Są z mniejszą liczbą pinów i musiał bym je jakoś kleić. Na aliexpress znalazłem 10 lub 12 pinów więc też nie pasuje. Znalazłem jedną ofertę na 11 pinów, tylko trzeba kupić 100szt.

    Podpięcie do mojego OnStepX pracującego na FYSETC E4, jest łatwe. Płytka ma obsadzone zapasowe sterowniki silników. Trzeba jedynie ustawić większą prędkość obrotową, by zmiana ostrości pracowała optymalnie.


    W planie mam zaprojektowanie podstawki ver.2, która powinna mieć większy zakres regulacji odstępu od pokrętła i może będzie trochę wyższa.

     Może jeszcze krótko o programie FreeCAD. Jest genialny, nie jest trudny, a pozwala projektować skomplikowane elementy. Używałem wersji 0.20.2. Może moja porada się komuś przyda. Ja zmarnowałem kilka godzin, zanim odkryłem tą zasadę. Jeśli chcesz zmienić nazwę czegokolwiek np. części, zrób to zaraz po jej stworzeniu. Program pozwala to robić na dowolnym etapie, ale często pojawiają się potem błędy przy zupełnie niewinnych operacjach.  

    Na koniec kilka zdjęć całości:


poniedziałek, 24 lipca 2023

Zmiana na OnStepX FYSETC E4


Uznałem, że przyszedł czas na przesiadkę na OnStepX. Miałem OnStep pracujący na Wemos R32/CNC3. Pracował całkiem dobrze, ale brak mu było pewnych możliwości rozbudowy. Chciałem dodać dwie grzałki, czujnik pogody i temperatury. Dodatkowo ciekawy byłem pracy nowego OnStepX.  

Największe możliwości spośród płyt do drukarek 3d daje FYSETC S6. Ale po przeanalizowaniu FYSETC E4 stwierdziłem, że do moich potrzeb będzie wystarczający.

Dla przypomnienia modyfikowany zestaw to Newton Celestron C6n, montaż CG5 (EQ5), statyw stalowy 2".

Przy okazji zmiany chcę przerobić kilka drobiazgów: sztywne kable RJ45 na telefoniczne kable skręcane 6p4c, a może reanimować SHC po WiFi,

Kilka linków z opisami:
Projekt układu:

Dla zainteresowanych plik Fritzing part z płytką FYSETC E4 FYSETC E4 1.0 wb.fzpz. (nie jest idealny ale to pierwsza próba) 
Obsługę grzałek, diody led, termistora i pogody zrobię przed zimą. Chwilowo wystarczą RA, DEC i focuser.  

Obudowa:

W najbliższym sklepie dla elektroników wybrałem obudowę Z80.
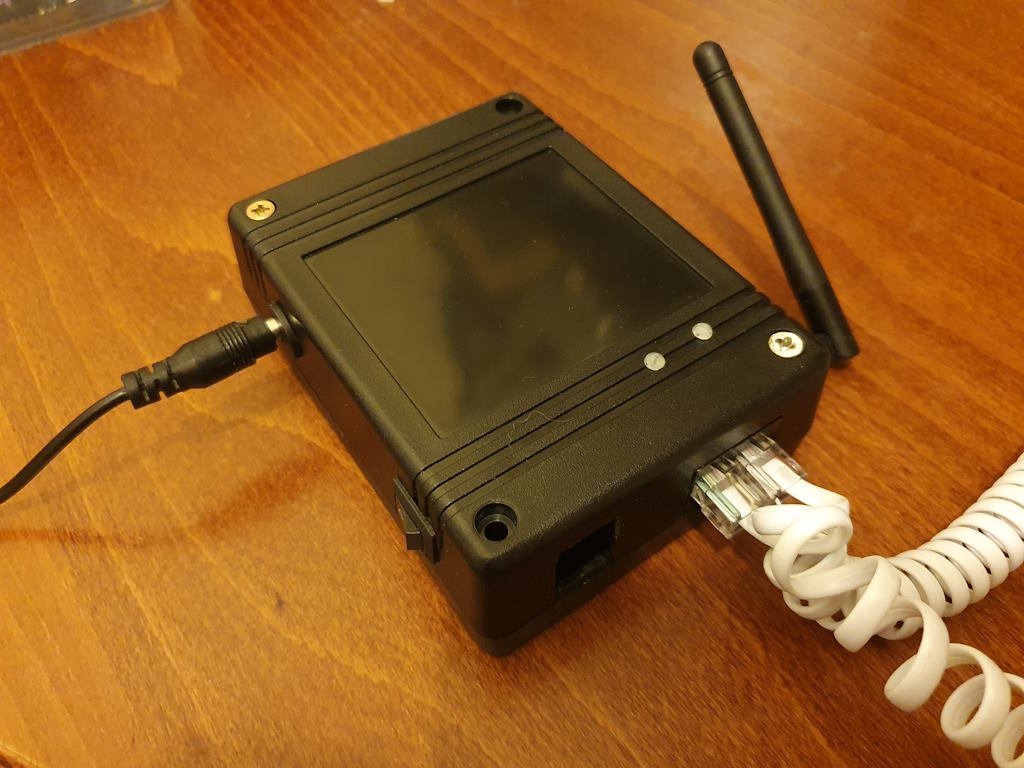
Po wycięciu otworów i przygotowaniu mocowań wstępnie całość wygląda tak:


Porty we/wy i rozszerzenia:

    Na początek:
  • 3x rj12 6P4C (silniczki)
  • antena WiFi
  • wtyk zasilania 2,1/5,1
  • włącznik zasilania
  • USB
    W przyszłości:
  • grzałki 2x
  • termistor
  • dioda LED
Oprogramowanie

Nowy system OnStepX, pomimo że ma oznaczenie Beta, wydaje się pracować dużo stabilniej niż poprzednik. Może jest to zasługa wersji dedykowanej konkretnie do FYSETC E4. Wystarczy wgrać i po prostu działa. Wspaniale działa wbudowany serwer WWW i sterowanie z aplikacji OnStep Controller2 oraz Stellarium Mobile po IP. Wcześniej czasem sterownik zaczynał się dziwnie zachowywać i lepiej było go zrestartować, teraz jeszcze się to nie zdarzyło. Nie będę opisywał oddzielnie instalacji. Instrukcja pod adresem  https://onstep.groups.io/g/main/wiki/32794 jest bardzo wyczerpująca. 
Podstawowe zmiany w Config.h (nie licząc ustawień sieciowych):

#define AXIS1_STEPS_PER_DEGREE      19200
#define AXIS2_STEPS_PER_DEGREE      19200
#define PEC_STEPS_PER_WORM_ROTATION 48000

Okablowanie i napęd montażu CG5

Silniczki Nema17 zostały te same: RA/DEC 17HS4401, focuser US-17HS4023. 
Zębatki RA/DEC: 60/16 = 3,75
Paski klinowe: 160mm
Obudowy do silników druk 3D na podstawie Tingiverse:4170054 (jest tam kilka wersji obudów, ja wybrałem pliki Ra-red-EQ5.stl i De-red-EQ5.stl)
Zasilanie w terenie akumulator 12V9Ah


Do zrobienia:
  • Testy w terenie
  • Podłączyć RTC DS3231 (I2C)
  • Podłączyć BMP280 (I2C)
  • GPS NEO-M6 (RX/TX) 
  • Smart Hand Controller v. 1.03 (mam już taki, muszę go tylko przestawić na WiFi)


Change to OnStepX FYSETC E4

Automatic translation (Original)

I decided it was time to make the switch to OnStepX. I had OnStep running on Wemos R32/CNC3. It worked quite well, but lacked the ability to expand. I wanted to add two heaters, a weather sensor and a temperature sensor. I was also curious to see how the new OnStepX would work.

The FYSETC S6 offers the greatest possibilities among 3d printer boards. But after reviewing the FYSETC E4 I found that for my needs it would be sufficient.

As a reminder, the modified kit is a Celestron C6n Newtonian, CG5 mount (EQ5), 2" steel tripod.

With the modification I want to redo a few little things: rigid RJ45 cables to 6p4c twisted pair phone cables, and maybe resuscitate the SHC after WiFi.

Some useful links:

Layout design:


If you need the Fritzing part file with the FYSETC E4  FYSETC E4 1.0 wb.fzpz. (it's not perfect but it's my first try) 
I will do the maintenance of heaters, LEDs, thermistor and weather before winter. RA, DEC and focuser are enough for now.  

Case:

In the At the nearest electronics shop I chose the Z80 case.
After cutting the holes and preparing the fasteners, it looks like this:

OnStepX FYSETC E4 case Z80


I/O ports and extensions:

    To start:
  • 3x rj12 6P4C (motors)
  • WiFi antenna
  • power plug 2.1/5.1
  • power switch
  • USB
    In the future:
  • heaters 2x
  • thermistor
  • led

Software

The new OnStepX system, despite having the Beta designation, seems to work much more stable than its predecessor. Maybe it is thanks to the version dedicated specifically to FYSETC E4. Just upload and it works. The built-in web server and control from the applications: OnStep Controller2 and Stellarium Mobile via IP work great. Previously, sometimes the controller started to behave strangely and it was better to restart it, now it hasn’t happened yet. I will not describe the installation separately. The instructions at https://onstep.groups.io/g/main/wiki/32794 are very exhaustive. Basic changes in Config.h (not counting network settings):

#define AXIS1_STEPS_PER_DEGREE      19200
#define AXIS2_STEPS_PER_DEGREE      19200
#define PEC_STEPS_PER_WORM_ROTATION 48000


Wiring and CG5 mount modifications

Nema17 motors unchanged: RA/DEC 17HS4401, focuser US-17HS4023.
RA/DEC gears: 60/16 = 3.75
Belts: 160mm
Engine boxes 3D printing based on Tingiverse:4170054 (there are several versions of boxes, I chose Ra-red-EQ5.stl and De-red-EQ5.stl files)
Power supply in the field 12V9Ah battery


To do :
  • Practical tests
  • Connect RTC DS3231 (I2C)
  • Connect BMP280 (I2C)
  • GPS NEO-M6 (RX/TX) 
  • Smart Hand Controller v. 1.03 (I already have one, I just need to switch it to WiFi)