czwartek, 18 stycznia 2024

Podłączenie wyciągu Crayford GSO RC-6 (Ritchey-Chretien) do OnStepX


    Kupiłem teleskop GSO Ritchey-Chretien RC-6. Teleskop jest w wersji DeltaOptical. Ponieważ będę go wieszał na na montażu CG5 (EQ5) z napędem OnStepX, muszę podłączyć ustawianie ostrości również do sterownika. W GSO RC6 jest focuser Crayford z mikroruchami w wersji bez otworów montażowych, pozwalających łatwo przykręcić silniczek Nema17. Obejrzałem różne rozwiązania w Internecie, ale mnie nie przekonały. Postanowiłem zaprojektować własną podstawkę pod silniczek i przy okazji nauczyć się programu FreeCAD.

    Zbudowałem model z tektury i podkładek, który pozwolił mi poznać potrzebne odległości, pochylenia i przeszkody. Zastosowałem popularny u nas silnik 17HS4023, bo taki miałem pod ręką i pasek 154mm. Jednym z najważniejszych założeń był mały rozmiar. Chciałem by silnik jak najmniej odstawał od wyciągu, tak by nie trzeba było go demontować w czasie transportu. Efekt poniżej.

Modelowanie mocowania Nema17

    Od razu wyszło, ze silnik jest nadal za wysoki. Wtedy odkryłem na Aliexpress silniczek trochę mniejszy od Nema17, choć z rozkładem śrub Nema17: 17HS08-1004S. Mała moc nie przeszkadza, bo napędzam pokrętło mikroruchów, które chodzi bardzo lekko. Zastosowałem też krótszy pasek 150mm.


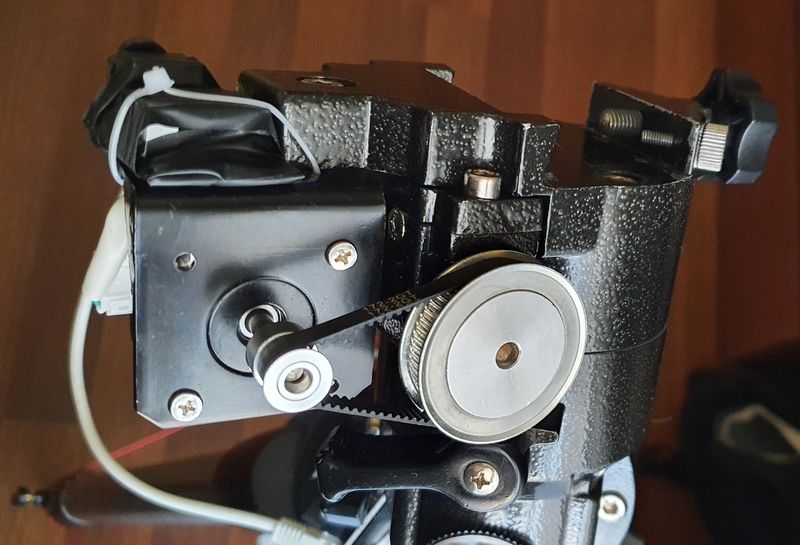
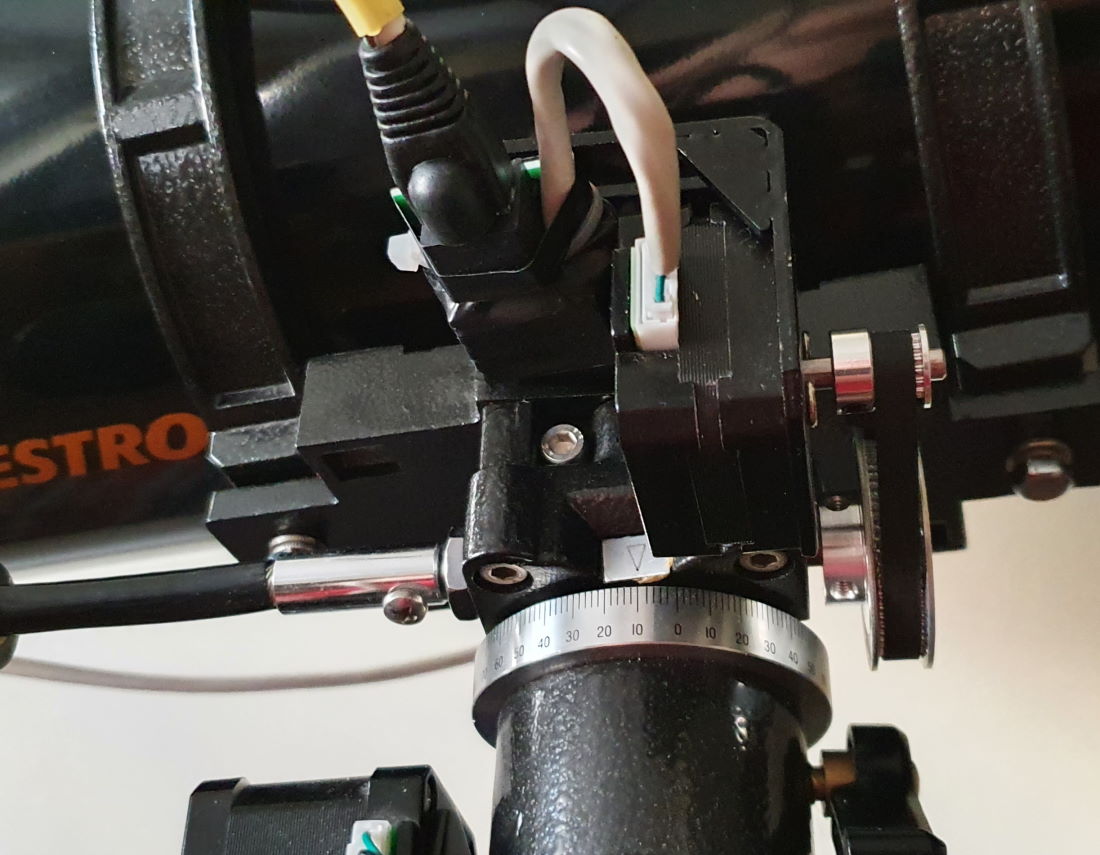
    Zaprojektowana przeze mnie podstawka jest minimalistyczna. Śruby silnika wkręca się od spodu (trzeba zastosować trochę dłuższe). Całość mocuje się do wyciągu za pomocą opasek zaciskowych (trytytek). Warto znaleźć takie, które dają się wielokrotnie zaciskać. Pasek zębaty najlepiej 150mm przy zębatce 16 zębów. Pasek powinien mieć luz. Dzięki temu łatwo go można zdjąć i używać fokusera klasycznie. 


    Nie rozwiązałem jeszcze problemu kabelka. Gniazdo od strony silnika to JST-ZH o odległości między pinami 1,50mm, liczba pinów 11. Kabel dostarczony z silnikiem ma 40cm. Trochę mało jeśli sterownik będzie mocowany do statywu teleskopu. W Polsce nie znalazłem takich wtyczek. Są z mniejszą liczbą pinów i musiał bym je jakoś kleić. Na aliexpress znalazłem 10 lub 12 pinów więc też nie pasuje. Znalazłem jedną ofertę na 11 pinów, tylko trzeba kupić 100szt.

    Podpięcie do mojego OnStepX pracującego na FYSETC E4, jest łatwe. Płytka ma obsadzone zapasowe sterowniki silników. Trzeba jedynie ustawić większą prędkość obrotową, by zmiana ostrości pracowała optymalnie.


    W planie mam zaprojektowanie podstawki ver.2, która powinna mieć większy zakres regulacji odstępu od pokrętła i może będzie trochę wyższa.

     Może jeszcze krótko o programie FreeCAD. Jest genialny, nie jest trudny, a pozwala projektować skomplikowane elementy. Używałem wersji 0.20.2. Może moja porada się komuś przyda. Ja zmarnowałem kilka godzin, zanim odkryłem tą zasadę. Jeśli chcesz zmienić nazwę czegokolwiek np. części, zrób to zaraz po jej stworzeniu. Program pozwala to robić na dowolnym etapie, ale często pojawiają się potem błędy przy zupełnie niewinnych operacjach.  

    Na koniec kilka zdjęć całości:


poniedziałek, 24 lipca 2023

Zmiana na OnStepX FYSETC E4


Uznałem, że przyszedł czas na przesiadkę na OnStepX. Miałem OnStep pracujący na Wemos R32/CNC3. Pracował całkiem dobrze, ale brak mu było pewnych możliwości rozbudowy. Chciałem dodać dwie grzałki, czujnik pogody i temperatury. Dodatkowo ciekawy byłem pracy nowego OnStepX.  

Największe możliwości spośród płyt do drukarek 3d daje FYSETC S6. Ale po przeanalizowaniu FYSETC E4 stwierdziłem, że do moich potrzeb będzie wystarczający.

Dla przypomnienia modyfikowany zestaw to Newton Celestron C6n, montaż CG5 (EQ5), statyw stalowy 2".

Przy okazji zmiany chcę przerobić kilka drobiazgów: sztywne kable RJ45 na telefoniczne kable skręcane 6p4c, a może reanimować SHC po WiFi,

Kilka linków z opisami:
Projekt układu:

Dla zainteresowanych plik Fritzing part z płytką FYSETC E4 FYSETC E4 1.0 wb.fzpz. (nie jest idealny ale to pierwsza próba) 
Obsługę grzałek, diody led, termistora i pogody zrobię przed zimą. Chwilowo wystarczą RA, DEC i focuser.  

Obudowa:

W najbliższym sklepie dla elektroników wybrałem obudowę Z80.
Po wycięciu otworów i przygotowaniu mocowań wstępnie całość wygląda tak:


Porty we/wy i rozszerzenia:

    Na początek:
  • 3x rj12 6P4C (silniczki)
  • antena WiFi
  • wtyk zasilania 2,1/5,1
  • włącznik zasilania
  • USB
    W przyszłości:
  • grzałki 2x
  • termistor
  • dioda LED
Oprogramowanie

Nowy system OnStepX, pomimo że ma oznaczenie Beta, wydaje się pracować dużo stabilniej niż poprzednik. Może jest to zasługa wersji dedykowanej konkretnie do FYSETC E4. Wystarczy wgrać i po prostu działa. Wspaniale działa wbudowany serwer WWW i sterowanie z aplikacji OnStep Controller2 oraz Stellarium Mobile po IP. Wcześniej czasem sterownik zaczynał się dziwnie zachowywać i lepiej było go zrestartować, teraz jeszcze się to nie zdarzyło. Nie będę opisywał oddzielnie instalacji. Instrukcja pod adresem  https://onstep.groups.io/g/main/wiki/32794 jest bardzo wyczerpująca. 
Podstawowe zmiany w Config.h (nie licząc ustawień sieciowych):

#define AXIS1_STEPS_PER_DEGREE      19200
#define AXIS2_STEPS_PER_DEGREE      19200
#define PEC_STEPS_PER_WORM_ROTATION 48000

Okablowanie i napęd montażu CG5

Silniczki Nema17 zostały te same: RA/DEC 17HS4401, focuser US-17HS4023. 
Zębatki RA/DEC: 60/16 = 3,75
Paski klinowe: 160mm
Obudowy do silników druk 3D na podstawie Tingiverse:4170054 (jest tam kilka wersji obudów, ja wybrałem pliki Ra-red-EQ5.stlDe-red-EQ5.stl)
Zasilanie w terenie akumulator 12V9Ah


Do zrobienia:
  • Testy w terenie
  • Podłączyć RTC DS3231 (I2C)
  • Podłączyć BMP280 (I2C)
  • GPS NEO-M6 (RX/TX) 
  • Smart Hand Controller v. 1.03 (mam już taki, muszę go tylko przestawić na WiFi)


Change to OnStepX FYSETC E4

Automatic translation (Original)

I decided it was time to make the switch to OnStepX. I had OnStep running on Wemos R32/CNC3. It worked quite well, but lacked the ability to expand. I wanted to add two heaters, a weather sensor and a temperature sensor. I was also curious to see how the new OnStepX would work.

The FYSETC S6 offers the greatest possibilities among 3d printer boards. But after reviewing the FYSETC E4 I found that for my needs it would be sufficient.

As a reminder, the modified kit is a Celestron C6n Newtonian, CG5 mount (EQ5), 2" steel tripod.

With the modification I want to redo a few little things: rigid RJ45 cables to 6p4c twisted pair phone cables, and maybe resuscitate the SHC after WiFi.

Some useful links:

Layout design:


If you need the Fritzing part file with the FYSETC E4  FYSETC E4 1.0 wb.fzpz(it's not perfect but it's my first try) 
I will do the maintenance of heaters, LEDs, thermistor and weather before winter. RA, DEC and focuser are enough for now.  

Case:

In the At the nearest electronics shop I chose the Z80 case.
After cutting the holes and preparing the fasteners, it looks like this:

OnStepX FYSETC E4 case Z80


I/O ports and extensions:

    To start:
  • 3x rj12 6P4C (motors)
  • WiFi antenna
  • power plug 2.1/5.1
  • power switch
  • USB
    In the future:
  • heaters 2x
  • thermistor
  • led

Software

The new OnStepX system, despite having the Beta designation, seems to work much more stable than its predecessor. Maybe it is thanks to the version dedicated specifically to FYSETC E4. Just upload and it works. The built-in web server and control from the applications: OnStep Controller2 and Stellarium Mobile via IP work great. Previously, sometimes the controller started to behave strangely and it was better to restart it, now it hasn’t happened yet. I will not describe the installation separately. The instructions at https://onstep.groups.io/g/main/wiki/32794 are very exhaustive. Basic changes in Config.h (not counting network settings):

#define AXIS1_STEPS_PER_DEGREE      19200
#define AXIS2_STEPS_PER_DEGREE      19200
#define PEC_STEPS_PER_WORM_ROTATION 48000


Wiring and CG5 mount modifications

Nema17 motors unchanged: RA/DEC 17HS4401, focuser US-17HS4023.
RA/DEC gears: 60/16 = 3.75
Belts: 160mm
Engine boxes 3D printing based on Tingiverse:4170054 (there are several versions of boxes, I chose Ra-red-EQ5.stl and De-red-EQ5.stl files)
Power supply in the field 12V9Ah battery


To do :
  • Practical tests
  • Connect RTC DS3231 (I2C)
  • Connect BMP280 (I2C)
  • GPS NEO-M6 (RX/TX) 
  • Smart Hand Controller v. 1.03 (I already have one, I just need to switch it to WiFi)

niedziela, 25 września 2022

Przesiadka na montaż Celestron CG5 i podłączenie OnStep


Udało mi się kupić używany montaż Celestron CG5. Jest to wersja Sky Watcher EQ5 oferowana przez firmę Celestron. Różni się grubością nóg statywu stalowego. Celestron daje statyw z nogami 2". Wiem, że wiele osób uważa, że przesiadka z CG4 na CG5 (czyli z EQ3-2 na EQ5) niewiele zmienia. Jednak ja trafiłem na bardzo korzystną okazję i nie było się nad czym zastanawiać. Dotychczasowy właściciel przesiadł się na HEQ5 i nie chciał się już bawić starym, trochę podniszczonym montażem. A ja z chęcią zająłem się jego renowacją.

Co zyskałem? W skrócie: dużo stabilniejszy statyw - dwucalowe nogi stalowe są bardzo stabilne, dużo stabilniejszy montaż, oś RA łożyskowana, dużo lepsze umiejscowienie przestrzeni na silniczki NEMA 17 do napędu OnStep.

Co straciłem? Montaż jest większy i cięższy oraz brak możliwości regulacji rozstawienia nóg. Przy normalnym rozstawieniu statyw stoi bardzo szeroko. Ale ja nie zawsze mam tyle miejsca. Tymczasowo znalazłem rozwiązanie z zastosowaniem pasa transportowego. Poniżej porównanie CG5 i CG4.


Całość wymagała trochę pracy. Uzupełniłem brakujące zatyczki i rozebrałem i przesmarowałem całość. Bardzo mi pomógł film z kanału Astromiasto. Poniżej zdjęcie po demontażu osi DEC.


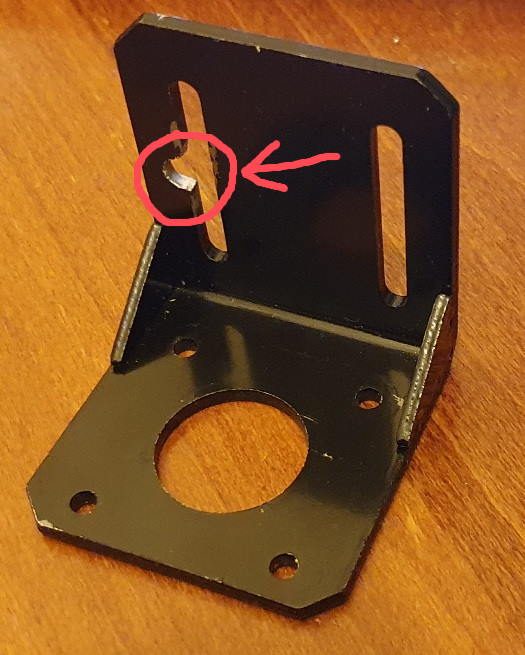
Na koniec zostało przełożenie silniczków napędu OnStep. Poniżej zdjęcia. Miałem pod ręką paski zębate o długości 172mm i 154mm. By pasowały musiałem przesunąć punkt trzymania w mocowaniach silników, jak na zdjęciu poniżej.


Ostatecznie jednak dla obu silniczków zastosowałem paski zębate 160mm. Ta długość okazała się najlepsza.

To nie wygląda bardzo elegancko, ale trzyma się dobrze i będzie czas na wypracowanie "ładnej" wersji.


Ostatnie to zmiana parametrów config.h w OnStep. Zastosowałem koła zębate 60/16=3,75. CG5/EQ5 wymagało zmiany:
Axis 1 GR1:    3.75
Axis 1 GR2:    144
Axis 2 GR1:    3.75
Axis 2 GR2:    144
Oczywiście trzeba to wpisać w Excel, a potem w generator konfiguracji.

Oba silniki to 17HS4401. Na LV8729 ustawiłem mikrokroki 64 i Vref=0,74. Będę to jeszcze testował, ale działa dobrze. Opis wcześniejszej konfiguracji GoTo OnStep zbudowanej w oparciu o Wemos D1 R32 i CNC v3, działającej z montażem CG4 jest opisany tu Part I i Part II.

Czekam na bezchmurną noc by potestować.

ToDo:

  • Popracować nad jedną nogą statywu, bo trudniej się wysuwa
  • Poprawić mocowania wtyczek przy silniczkach
  • Może osłony na koła zębate?
  • Może mniejsze koła zębate np. 48 zamiast 60? Odległość od blokady osi do brzegu koła to 1mm. Trochę mało.


środa, 20 lipca 2022

OnStep controller based on Wemos D1 r32 (ESP32) and CNC v3 Part II


Automatic translation (Original)

    In the previous section ( Part I ) I described the quick implementation of a working OnStep controller based on the  Wemos D1 R32 (ESP32) and CNC3.

    Now I had some time for corrections and modifications, i.e. Part II. 

    I changed:

  1. Case housing Raspberry Pi (Astroberry) and OnStep
    • RJ45 ports with motor outputs
    • fastening to the tube for a screw thread 1/4
    • power switch and 12V power input 5.1 / 2.1
  2. RJ45 ports on a mount and RJ45 cable splitting the signal to RA and DEC motors
  3. RJ45 to 6 pin JST PH2.0mm cable for focuser
  4. Smart Web Server (SWS) on Wemos D1 Mini ESP32
  5. GamePad BT Magicsee R1 instead of Smart Hand Controller
  6. Astroberry and Indi server connected to OnStep via USB
  7. GOTO positioning and tracking adjustment in config.h

 New items:

Wemos D1 mini ESP32
5V step-down converter
RTC DS3231 module
Kradex Z78 case
Bluetooth GamePad R1

Useful links

Wiki OnStep

OnStep author's website  http://www.stellarjourney.com/  

Wiki WeMos R32 with CNC V3 Shield

Wiki Smart Web Server 

Wiki GamePad R1 Bluetooth

RJ45 housing and ports

I know that it would be nicer to print one of the many available enclosures on a 3D printer, but I would like to remind you that this is a budget project. I had this case at hand and its slightly larger size also solved the problem of connecting to the Raspberry Pi with Astroberry installed. A bit of cutting and soldering and the effect can be seen in the photo.   

Cables

Putting it all together was harder than I thought. The cables had to be easy to connect, but at the same time they had to behave properly during the rotation of the C4 (EQ3-2) assembly. A decision had to be made where to place the housing to minimize cable bending as the telescope moved. I chose to place the housing into the telescope tube. This keeps the cable to the focuser and the DEC motor stationary. Only the RA axis cable will have to withstand regular bending. Time will tell if the cable and RJ45 connector can handle it well.    


Smart Web Server and GamePad R1

   I was about to not connect the SWS anymore. Bluetooth connectivity with OnStep works acceptable, in addition, Indi on Astroberry provides many functionalities. But experience with the use of OnStep has shown that, unfortunately, a small adjustment is often required. Doing this on your phone in the OnStep app is a bit of a pain, especially without looking at the screen. That's why I got interested in GamePad. It was a bull's eye.

    It is very easy to use and handy. By the way, because it requires a Smart Web Server, I also have a wireless connection with a greater range than bluetooth. Additional advantages of SWS are the ability to connect more than one device at a time, a website, automatic connection to the WiFi network at home, and if it is not available, then issuing your own AP. No need to constantly restart the whole thing. All I had to do was provide a stable 5V. The one taken from the CNC was too weak. A Step-Down converter connected directly to the input 12V solved the problem.

Installing SWS for GamePad

Detailed instructions for installing SWS with GamePad support is  here . In short, you should:

  1. Download the SWS code from  GITHUB  by selecting Code -> Download ZIP
  2. Unpack to some directory and open in Arduino IDE
  3. Add in File-> Preferences "Additional Boards Manager URLs" value "https://raw.githubusercontent.com/espressif/arduino-esp32/gh-pages/package_esp32_index.json"
  4. In Tools> Motherboard> Boards Manager to install ESP32 version 2.0.0
  5. Set in the menu Tools-> Board-> MH ET LIVE ESP32MiniKit and Partition Scheme-> No OTA (Large APP)
  6. Select the port that will appear after connecting ESP32 to USB (the number can be checked in the Device Manager)
  7. In the Extended.config.h file, turn on BLE_GAMEPAD ON and enter the MAC address of our GamePad in the BLE_GP_ADDR line. 
  8. Press "Upload" and wait for the message that it was successful.

New connectivity

Connectivity with OnStep can be provided in 4 ways.

1.  USB cable  connected to the Wemos D1 R32 port. In my case, this is how I connect to Astroberry on the Raspberry PI 4B, which is running the Indi server. 

2.  WiFi connectivity and control via IP port and Smart Web Server page. Very stable and works on multiple devices simultaneously.

3.  Bluetooth connectivity . Works, but requires pairing and re-pairing after restart. At least that's how it is with me.  

4. Wireless GamePad controller . If the MAC address of the device is correctly entered in the SWS configuration, then after switching on, its diode will flash blue for a while, when it goes out it means that the connection has been established. You should also activate the mode by pressing M and D simultaneously (the diode will blink once). From now on they work:

  • Joystick = N, S, E, W
  • Trigger up = Focuser -
  • Down trigger = Focuser +
  • A = Go to last location
  • B = Spiral search
  • C = Speed ​​reduction
  • D = Speed ​​increase
  • M = Park / UnPark (M is also an "emergency stop" of motors)

Summary of the second stage

The tests are still ongoing, but everything works quite stable and quite precisely. I will do the proper tests during my foray into the dark sky. 

wtorek, 19 lipca 2022

Kontroler OnStep oparty o Wemos D1 r32 (ESP32) i CNC v3 Part II


    W poprzedniej części (Part I) opisałem przyspieszoną realizację działającego kontrolera OnStep w oparciu o Wemos D1 R32 (ESP32) i CNC3.

    Teraz miałem trochę czasu na poprawki i rozbudowę czyli Part II. 

    Zmieniłem:

  1. Obudowa mieszcząca Raspberry Pi (Astroberry) i OnStep
    • gniazda RJ45 z wyjściami na silniczki
    • mocowanie do tuby pod śrubę gwint 1/4
    • włącznik i wejście zasilania 12V 5.1/2.1
  2. Gniazdo RJ45 na statywie i kabel RJ45 rozdzielający sygnał na silniki RA i DEC
  3. Kabel RJ45 na 6 pin JST PH2.0mm do focusera
  4. Smart Web Server (SWS) na Wemos D1 Mini ESP32
  5. GamePad BT Magicsee R1 zamiast Smart Hand Controller-a
  6. Astroberry i serwer Indi podłączony do OnStep po USB
  7. Regulacja pozycjonowania GOTO i śledzenia w config.h

 Nowe elementy:

Wemos D1 mini ESP32
Przetwornica step-down na 5V
Moduł RTC DS3231
Obudowa Kradex Z78
Bluetooth GamePad R1

Przydatne linki

Strona Wiki OnStep 

Strona autora projektu http://www.stellarjourney.com/  

Wiki WeMos R32 with CNC V3 Shield

Wiki Smart Web Server

Wiki Bluetooth GamePad R1

Obudowa i porty RJ45

Wiem, że ładniej by było wydrukować jedną z wielu dostępnych obudów na drukarce 3D, ale przypominam, że to projekt budżetowy. Tę obudowę miałem pod ręką i jej trochę większy rozmiar rozwiązał też problem połączenia z Raspberry Pi z zainstalowanym Astroberry. Trochę cięcia i lutowania i efekt widać na zdjęciu.   

Kabelki

Połączenie wszystkiego razem było trudniejsze niż myślałem. Kable musiały być łatwe do podłączania, ale jednocześnie musiały zachowywać się właściwie podczas obrotów montażu C4 (EQ3-2). Trzeba było podjąć decyzję, gdzie umieścić obudowę by podczas ruchu teleskopu zminimalizować zginanie kabli. Wybrałem umieszczenie obudowy do tuby teleskopu. Dzięki temu kabel do focusera i silnika osi DEC będzie nieruchomy. Jedynie kabel osi RA będzie musiał wytrzymać regularne zginanie. Czas pokaże czy kabel i złącze RJ45 dobrze to zniosą.    


Smart Web Server i GamePad R1

   Miałem już nie podłączać SWS. Łączność bluetooth z OnStep działa akceptowalnie, dodatkowo Indi na Astroberry zapewnia wiele funkcjonalności. Ale doświadczenie w czasie używania OnStep pokazało, że niestety często jest potrzebne dokonanie małej korekty ustawienia. Robienie tego na telefonie w aplikacji OnStep jest trochę uciążliwe, szczególnie bez patrzenia na ekran. Dlatego zainteresowałem się GamePad-em. To był strzał w dziesiątkę.

    Jest on bardzo łatwy w obsłudze i poręczny. A przy okazji ponieważ wymaga Smart Web Server-a, to mam też połączenie bezprzewodowe o większym zasięgu niż bluetooth. Dodatkowe zalety SWS to możliwość podłączenia więcej niż jednego urządzenia na raz, strona WWW, automatyczne łączenie się do sieci WiFi w domu, a jeśli jest niedostępna to wystawianie własnego AP. Brak konieczności ciągłego restartu całości. Jedyne co musiałem zrobić to zapewnić stabilne 5V. To brane z CNC było za słabe. Konwerter Step-Down podłączony bezpośrednio do wejściowego 12V rozwiązał problem.

Instalacja oprogramowania SWS dla GamePad-a

Szczegółowa instrukcja instalacji SWS z obsługą GamePadjest tu. W skrócie należy:

  1. Pobrać kod SWS z GITHUB wybierając Code -> Download ZIP
  2. Rozpakować do jakiegoś katalogu i otworzyć w Arduino IDE
  3. Dodać w File->Preferences "Additional Boards Manager URLs" wartość "https://raw.githubusercontent.com/espressif/arduino-esp32/gh-pages/package_esp32_index.json"
  4. W Narzędzia>Płyta>Boards Manager doinstalować ESP32 w wersji 2.0.0
  5. Ustawić w menu Tools->Board->MH ET LIVE ESP32MiniKit i Partition Scheme->No OTA (Large APP)
  6. Wybrać port, który się pojawi po podpięciu ESP32 do USB (numer można sprawdzić w Menagerze Urządzeń)
  7. W pliku Extended.config.h włączyć BLE_GAMEPAD ON oraz wpisać MAC adres naszego GamePad-a w wierszu BLE_GP_ADDR. 
  8. Nacisnąć "Upload" i poczekać na komunikat, że się udało.

Łączność po nowemu

Łączność z OnStep można zapewnić na 4 sposoby.

1. Kabel USB podłączony do portu Wemos D1 R32. W moim wypadku tak podłączam do Astroberry na Raspberry PI 4B, na którym chodzi serwer Indi. 

2. Łączność WiFi i sterowanie przez port IP oraz strona Smart Web Server. Bardzo stabilne i działa jednocześnie na wielu urządzeniach.

3. Łączność Bluetooth. Działa, ale po restarcie wymaga kasowania parowania i ponownego parowania. Przynajmniej tak jest u mnie.  

4. Bezprzewodowy kontroler GamePad. Jeśli w konfiguracji SWS jest poprawnie wpisany MAC adres urządzenia, to po włączeniu, przez chwile jego dioda będzie mrugać na niebiesko, gdy zgaśnie oznacza to że nastąpiło połączenie. Należy jeszcze włączyć tryb wciskając jednocześnie M i D (dioda mrugnie raz). Od teraz działają:

  • Joystick = N,S,E,W
  • Trigger w górę = Focuser -
  • Trigger w dół = Focuser +
  • A = Idź do ostatniej lokalizacji
  • B = Wyszukiwanie spiralne
  • C =Zmniejszenie prędkości
  • D =Zwiększenie prędkości
  • M = Park/UnPark (M jest również „zatrzymaniem awaryjnym” silników)

Podsumowanie drugiego etapu

Testy jeszcze trwają, ale wszystko działa dość stabilnie i w miarę precyzyjnie. Właściwe testy zrobię podczas wypadu pod ciemne niebo.